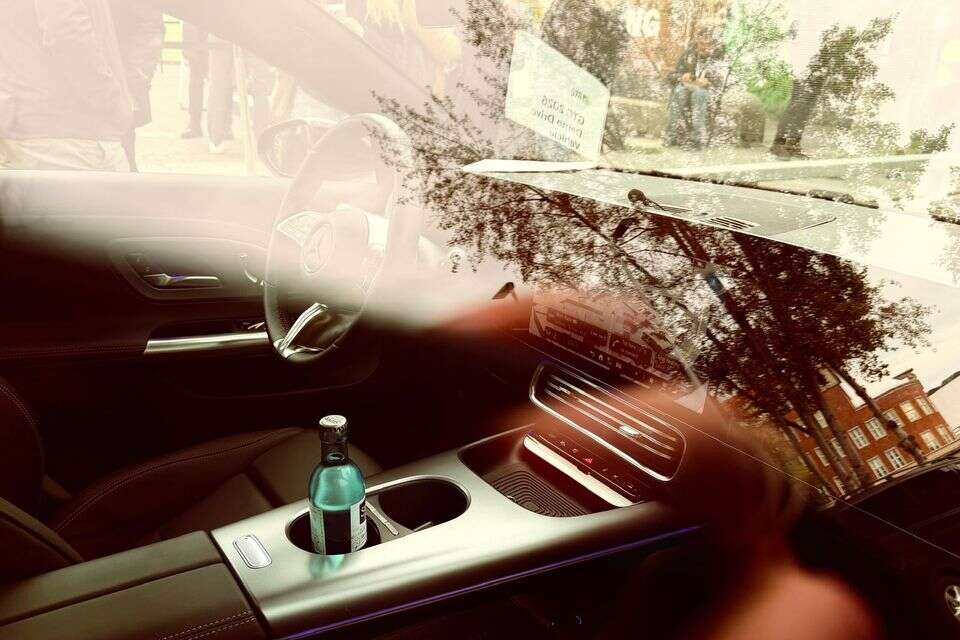
ברחובותיה הסואנים של ברלין, בין רוכבי אופניים, משאיות פריקה שחוסמות נתיבים ורחובות אבן צרים ומפותלים, נעה מכונית מרצדס מדגם CLA. למתבונן מהצד היא נראית כמו עוד רכב יוקרה שגרתי לחלוטין שיצא מסוכנות היבואן. אין "מגדלי לייזר" מגושמים על הגג, אין אנטנות ענק ואין מדבקות ניסוי צעקניות.
אלא שמבט פנימה חושף מחזה יוצא דופן. גלגל ההגה מסתובב מעצמו בדיוק כירורגי, דוושות הגז והבלם פועלות ללא מגע רגלי, והרכב מקבל אלפי החלטות בשבריר שנייה - הכל בהובלת מעבדי הבינה המלאכותית של ענקית השבבים אנבידיה ומערכת הנהיגה האוטונומית Alpamayo.
במהלך נסיעת מבחן מקיפה שנמשכה קרוב ל-40 דקות בתנאי תנועה אמיתיים ומורכבים בבירה הגרמנית, למערכת "היום" הוצגה יכולת טכנולוגית שמסמנת את הכיוון שאליו צועדת תעשיית הרכב העולמית. מדובר במערכת ברמת אוטונומיה Level 2++ שאינה נשענת על מפות תלת-ממד יקרות או ציוד ייעודי מנופח, אלא מבינה את הכביש באופן אנושי וטבעי.
10 מצלמות וארכיטקטורה כפולה
בניגוד לאבות-טיפוס רבים בעולם הרכב האוטונומי הנבנים כפלטפורמות ניסוייות ייעודיות, הרכב שבו בוצעה הנסיעה הוא רכב סדרתי לחלוטין. כל החומרה המותקנת בו זמינה לרכישה, כאשר השינוי המרכזי נעוץ בשילוב התוכנה ומערך החיישנים של המערכת.
הרכב מצויד ב-10 מצלמות היקפיות: שתי מצלמות בחלקו העליון של השמשה הקדמית, מצלמת "עין הדג" חזיתית המוסתרת מתחת לסמל הכוכב של מרצדס, מצלמות במראות הצד, מצלמות בכנפיים הקדמיות ומצלמת רוורס אחורית. בנוסף הרכב מאובזר בחמישה מכ"מים: מכ"ם אחד לטווח ארוך בחרטום הרכב וארבעה מכ"מים בפינות. כמו כן, 12 חיישנים אולטראסוניים מורכבים ברכב המשמשים בעיקר לתמרוני חניה מדויקים (חניה במקביל, בניצב ובזווית).
הייחוד הטכנולוגי העמוק של המערכת טמון בארכיטקטורת התוכנה הכפולה, הפועלת במקביל בכל רגע נתון. מודל הבינה המלאכותית מבוסס רשת נוירונים הניזון מקלט ישיר של שש מצלמות ומייצר מסלול נסיעה דינמי. המודל "רואה" את הכביש, מזהה אורות בלם של רכבים שלפניו, צופה התנהגות הולכי רגל ומחשב את זווית ההיגוי, התאוצה והבלימה.
מערכת הבטיחות הקלאסית (Halo OS) היא תוכנה מסורתית מבוססת חוקים הנדסיים קשיחים שנכתבו על ידי מהנדסים. המערכת משמשת כ"חומת מגן" ומוודאת שהרכב לא יפר חוקי תנועה מוגדרים (כגון חובת מתן זכות קדימה מימין בצמתים ללא תמרור בגרמניה, או איסור פנייה ימינה באור אדום).
שני המסלולים הללו מוזנים במקביל למנגנון המכונה Safety Arbiter. אם מודל ה-AI חוזה מסלול שעלול להוביל לקרבה מסוכנת או להפרת חוק, המערכת בוחרת מיד בנתיב הבטוח של ה-Halo OS. בפועל, ביותר מ-99% ממשך הנסיעה, מודל הבינה המלאכותית הוא זה שמקבל את ההחלטות ומנווט את הרכב באופן עצמאי.
מה זה בכלל אומר "נהיגה ללא מפות"?
מרבית חברות הרכב האוטונומי הוותיקות מסתמכות על "מפות HD" (מפות ברזולוציה גבוהה במיוחד). מפות אלו דורשות סריקה מקדימה ויקרה של כל סנטימטר בכביש, כולל מיקום של כל עמוד תאורה, שפת מדרכה ותמרור. החיסרון: ברגע שיש עבודות בכביש או שינוי בהסדרי התנועה, הרכב "מתעוור" ונתקע.
המערכת של אנבידיה פועלת בגישת Mapless. הרכב מקבל ממערכת הניווט רק מפה רגילה לחלוטין (בדומה ל-Waze או Google Maps), שיודעת להורות "פנה שמאלה בעוד 100 מטרים". את כל השאר - רוחב הנתיב, המכשולים, הולכי הרגל והתמרורים - הרכב מזהה ומפענח בזמן אמת באמצעות המצלמות והמכ"ם, בדיוק כפי שעושה נהג אנושי.
המבחן בשטח
אחד המאפיינים הבולטים ביותר במהלך הנסיעה היה הסגנון הנהיגה הטבעי והזורם. בניגוד למערכות אוטונומיות מהדורות הקודמים, שנטו לבלימות פתאומיות ולתנועות היגוי קטועות, המערכת הפגינה ביטחון וגמישות מפתיעיםץ
כאשר רכב חנה בחלקו על הנתיב או כשמשאית חסמה את הדרך, המרצדס לא בלמה בעקשנות; היא האטה, "הציצה" בזהירות לנתיב הנגדי תוך בדיקה שאין תנועה ממול, וחלפה סביב המכשול ברכות. בנוסף, בברלין, שבה שבילי אופניים חוצים צמתים מכל עבר, הרכב זיהה רוכבים המתקרבים מאחור לפני ביצוע פניות ימינה, עצר בסבלנות ונתן להם לחלוף בבטחה.
אף שהמהנדסים לא תכנתו חוק מפורש להאטה ברחובות מרוצפי אבן, מודל ה-AI למד מתוך מיליוני שעות נהיגה אנושית כי בני אדם נוטים להאט בקטעים כאלה - ויישם זאת מעצמו.
כדי להתאים את המערכת לכבישי אירופה, המודל אומן על מאגר נתונים עצום הכולל כ-10 מיליון סרטוני נהיגה מהרשת (כולל מצלמות דרך) וביותר ממיליון שעות נהיגה ייעודיות ברכבי ניסוי. כ-25% מנתוני ההדרכה הוקדשו לתרחישי נהיגה אירופיים, המתאפיינים ברחובות צרים במיוחד ובהיעדר סימוני נתיבים ברורים - שיפור שהקרין לטובה גם על יכולות הנהיגה של המערכת בסמטאות התלולות והצפופות של סן פרנסיסקו.
הנהג עדיין בתמונה
למרות היכולות הגבוהות, המערכת מוגדרת כרגע כנהיגה אוטונומית ברמה Level 2++. המשמעות המשפטית והבטיחותית היא שהנהג היושב מאחורי ההגה נושא באחריות המלאה לשליטה ברכב ומחויב להישאר מרוכז בדרך.
בהתאם לדרישות הרגולציה המחמירות של האיחוד האירופי, הרכב מצויד במערך ניטור קפדני. חיישן המגע בהגה מוודא שידיו של הנהג מונחות על גלגל ההגה. אם הנהג מוריד את ידיו, מופיעה התרעה ויזואלית בדמות יד אדומה הדורשת אחיזה מיידית.
מצלמת מעקב פנימית עוקבת אחר כיוון המבט של הנהג. אם הנהג מביט מטה לעבר הטלפון או מסיט את עיניו מהכביש בעת עצירה ברמזור אדום, הרכב לא יזנק קדימה כשהאור יתחלף לירוק עד שהנהג ישוב להביט קדימה.
ממעבדי Orin לשבבי Thor ורובוטקסי
המערכת שהודגמה בברלין מופעלת כיום באמצעות מחשב הרכב NVIDIA DRIVE Orin, ומודל הבינה המלאכותית שלה כולל כ-500 מיליון פרמטרים.
לדברי צוות הפיתוח, השלב הבא כבר נמצא מעבר לפינה. המעבר לפלטפורמת השבבים העתידית NVIDIA DRIVE Thor יאפשר להגדיל את עוצמת החישוב ולהריץ מודלים מורכבים אף יותר של מיליארד עד שני מיליארד פרמטרים. תצורה זו, שתשלב גם חיישני LiDAR, מיועדת להוות את הבסיס לציי רובוטקסי אוטונומיים מלאים, שבהם הנוסעים יוכלו לשבת במושב האחורי ללא צורך בנהג משגיח כלל.
ההשקה המסחרית של הטכנולוגיה ברכבי מרצדס צפויה להגיע לגרמניה במחצית הראשונה של שנת 2027, בעוד שבקליפורניה המערכת כבר זמינה לבקשת משתמשים. התמחור הסופי של חבילת הנהיגה האוטונומית ייקבע על ידי יצרניות הרכב עצמן, אך דבר אחד התברר מעל לכל ספק במהלך הנסיעה ברחובות ברלין: הנהיגה האוטונומית כבר אינה מדע בדיוני ניסויי המוגבל למסלולים סגורים, אלא מציאות הנדסית בשלה שמשתלבת ברכות מפתיעה בתוך הכאוס של התנועה העירונית.
טעינו? נתקן! אם מצאתם טעות בכתבה, נשמח שתשתפו אותנו